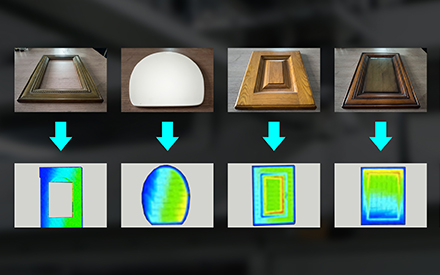
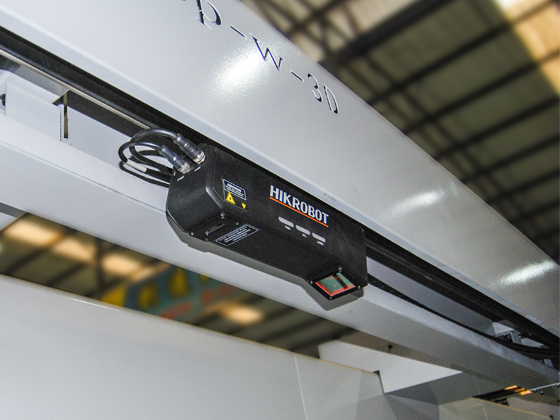
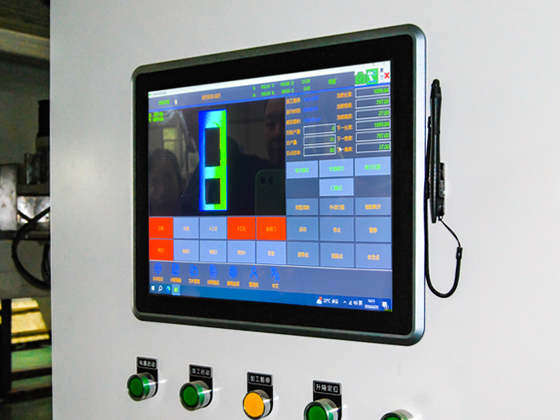
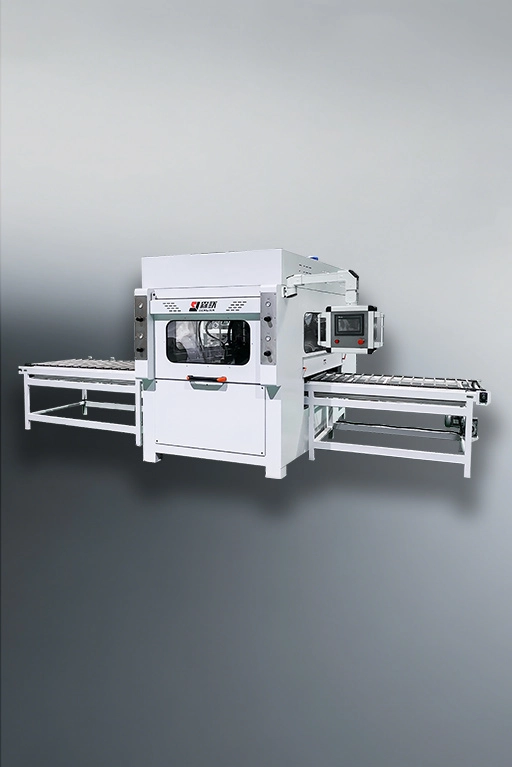
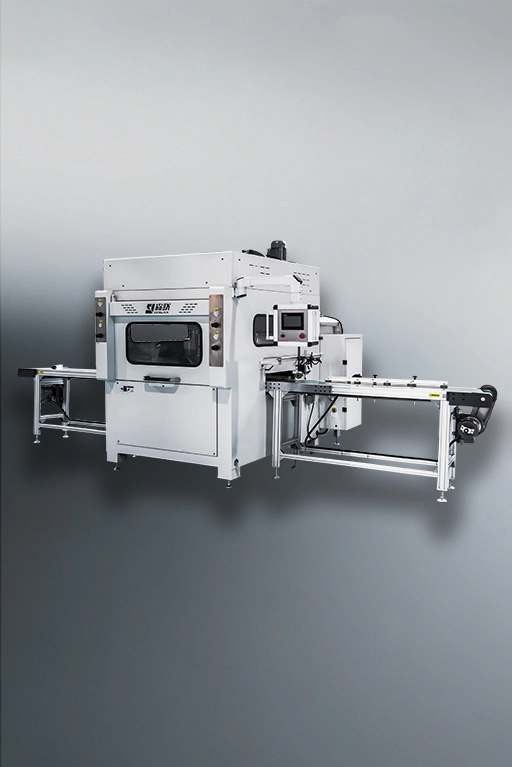
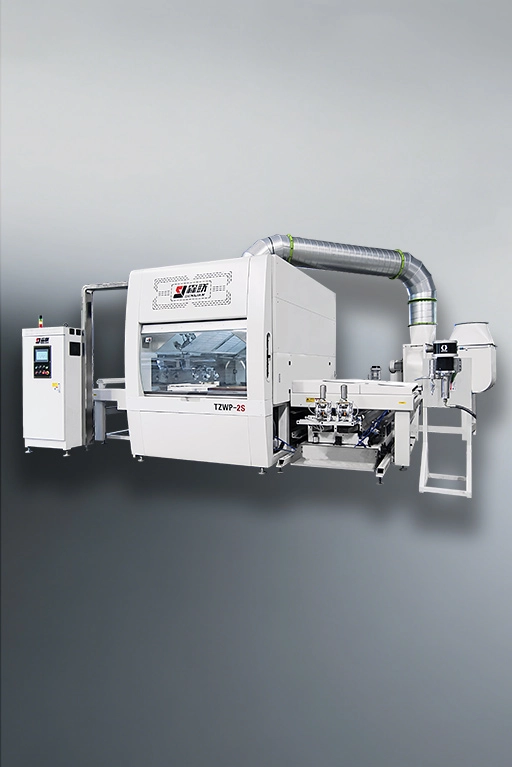
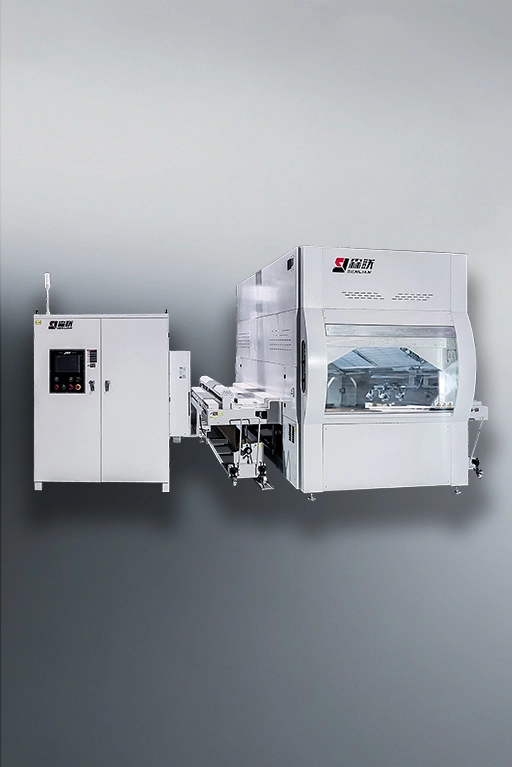
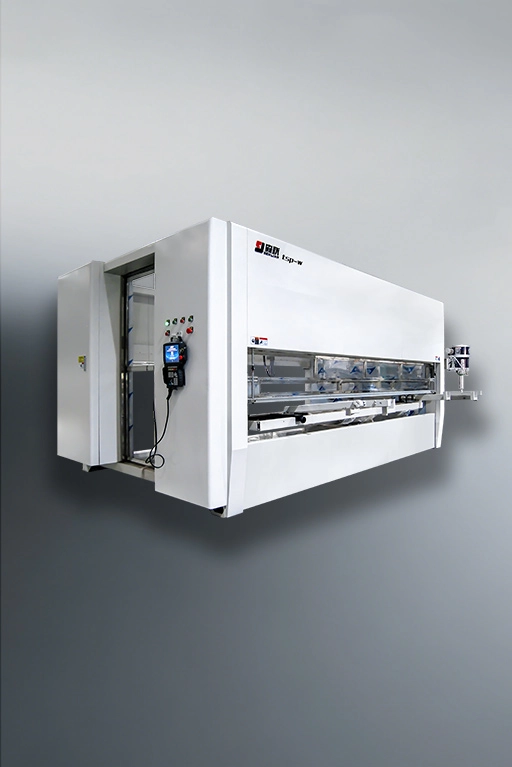
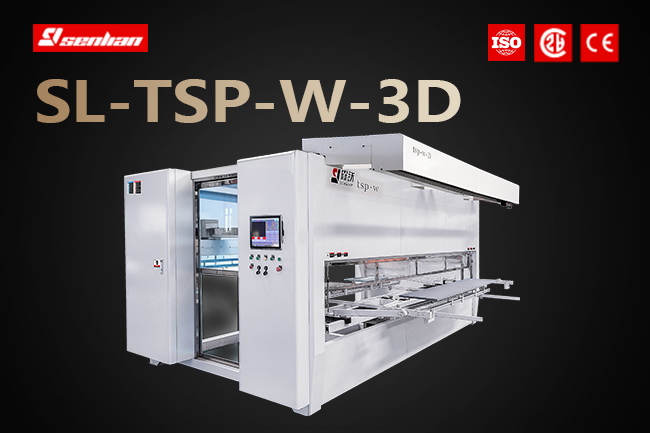
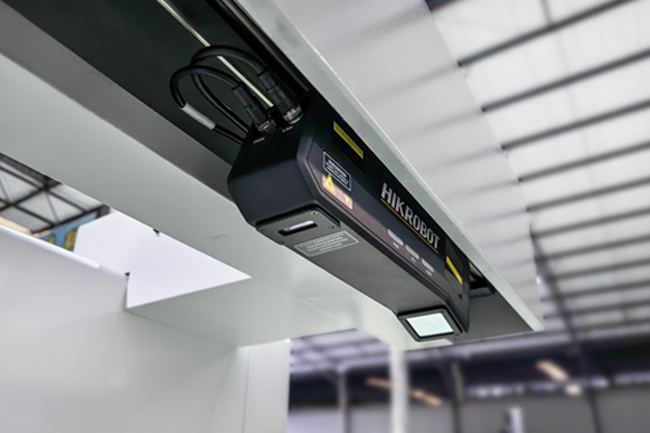
Автоматическая машина для 3D-сканирования начинает распознавание заготовок до начала нанесения покрытия. Технология зрения HIKROBOT фиксирует внешний контур, размеры, положение и внутренние отверстия каждой детали. Система управления преобразует отсканированные данные в обрабатывающую информацию, позволяя разным формам продуктов входить в один и тот же рабочий процесс без ручного восстановления каждого пути распыления.
Автоматическая распылительная машина адаптирует путь покрытия в соответствии с реальной геометрией заготовки. Это делает её подходящей для деталей с изменяющимися профилями, неправильными поверхностями и сложными структурами.
Сначала сканируйте, затем постройте путь распыления
После завершения сканирования сенсорный экран отображает обнаруженную форму и сопутствующую информацию о обработке. Полученные данные становятся эталонными для пятосевых распылений.
Система поддерживает:
- Прямоугольные и многоугольные части
- Изогнутые или неправильные контуры
- Компоненты с внутренними отверстиями
- Изделия с более толстыми краями или формированными профилями
- Повторяющиеся части с использованием сохранённой графики и пакетных файлов
Разные геометрии продуктов могут проходить через один и тот же рабочий процесс машины, не завися от одной постоянно фиксированной траектории. Эта гибкость позволяет вносить производственные изменения без перестройки программ распыления с самого начала.
Опрашивайте один стол, пока другой готов к замене
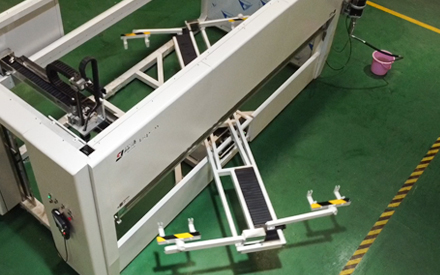
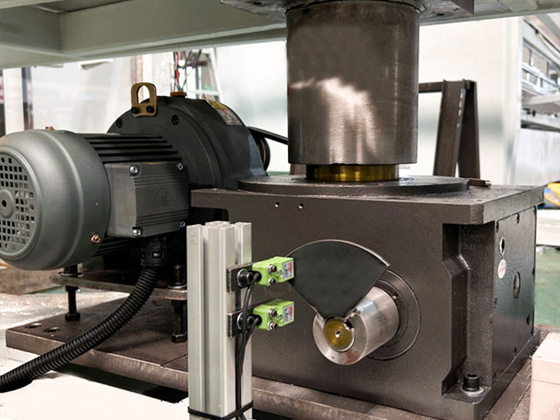
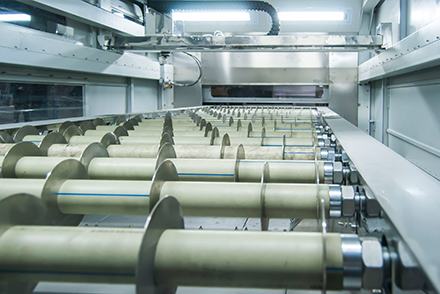
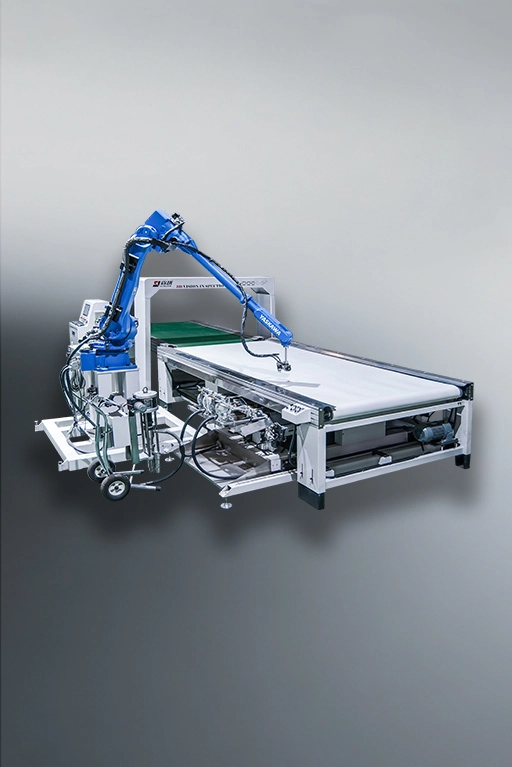
Два поворотных и оборотных стола разделяют операции по распылению и подготовке. Хотя один стол остаётся внутри зоны для распыления, второй стол предоставляет место для загрузки, разгрузки или подготовки следующей заготовки.
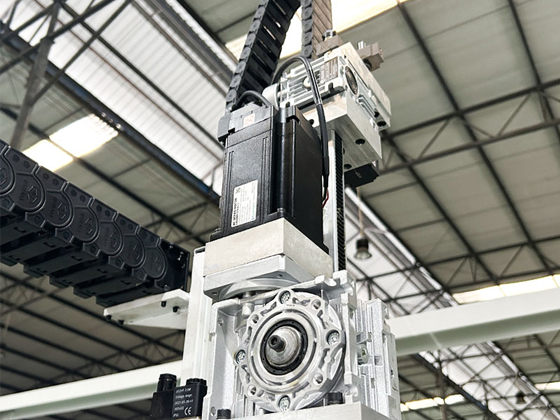
Индексация под каждой платформой, приводимая в действие мотором, меняет ориентацию заготовки относительно распылительной головки. Пятосевой механизм затем достигает дополнительных краёв и поверхностей, регулируя направление распыления в зависимости от положения детали.
Этот рабочий метод обеспечивает непрерывность процесса распыления, сокращая простои во время замены заготовки.
Следуйте за отсканированной формой с пятосевым движением
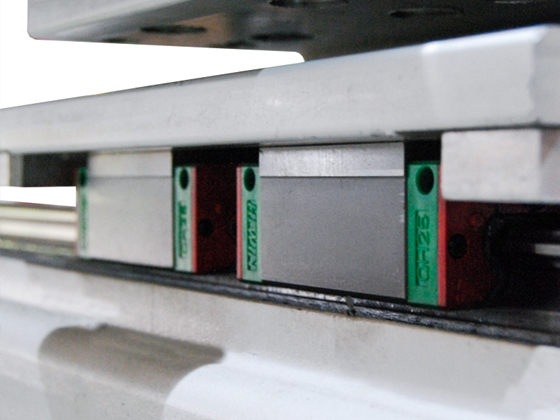
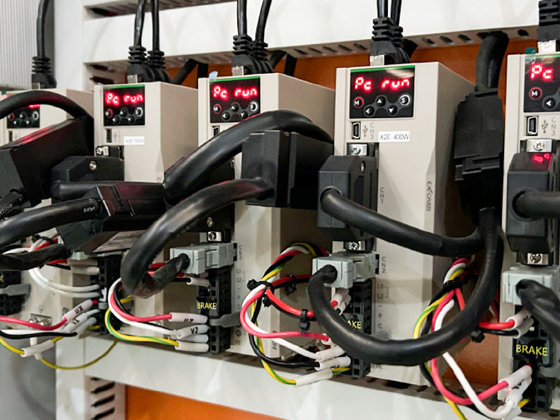
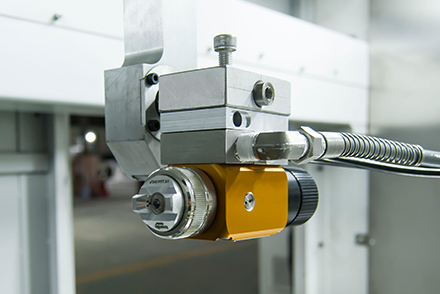
Сервоуправляемые оси перемещают распылительную головку по линейному ходу и угловой регулировке в соответствии с отсканированной геометрией. Линейный направляющий HIWIN поддерживает движение по длинной оси, в то время как интегрированная распылительная головка меняет положение и угол вокруг формуемых поверхностей и толстых краёв.
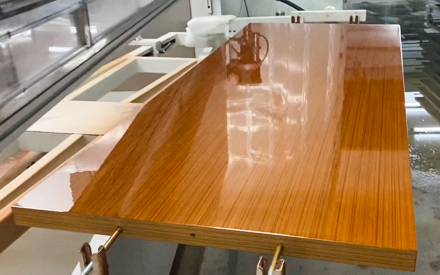
Автоматическая распылительная машина поддерживает выровненную головку с заготовкой по мере изменения профиля. Изогнутые и неправильные компоненты можно обрабатывать без ограничений плоской панельной схемой распыления.
Нанесение покрытия через систему воздушного смешивания GRACO
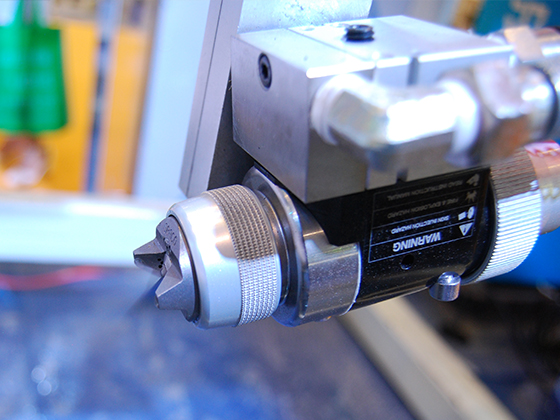
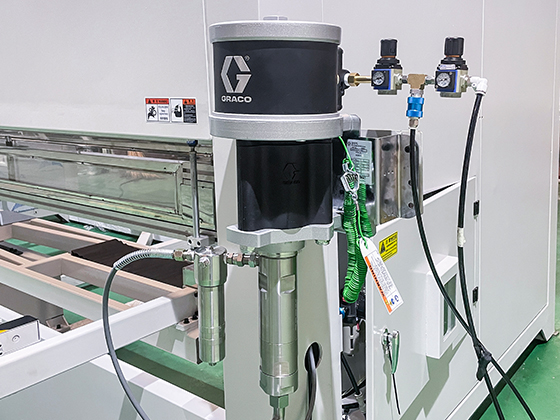
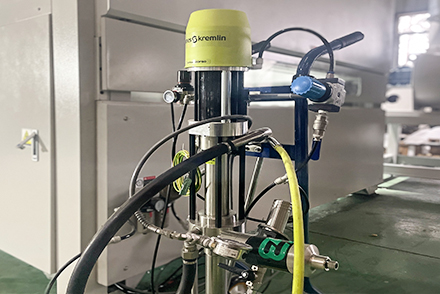
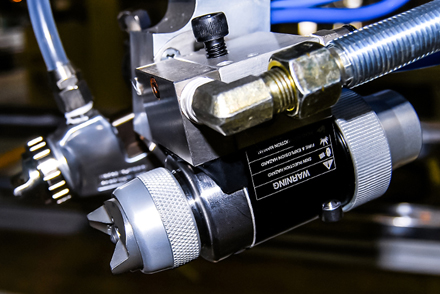
Система распыления использует пистолет среднего давления GRACO с насосом с поршнями 30:1. Распылительный пистолет сочетает давление покрытия и распыление воздуха для создания контролируемого узора распыления во время движения.
Насос поддерживает стабильное подачу покрытия, а система движения управляет направлением и покрытием распыления. Такая координация обеспечивает синхронизацию подачи материала с запрограммированным путём распыления.
Для более широкого процесса отделки ячейка может работать вместе с другимиОборудование для окраскии подходящие процессы сушки. Когда производство требует заранее определённых путей распыления для повторяющихся деталей вместо автоматического распознавания геометрии,Машина для пятосевой покраскиможет поддерживать такой рабочий процесс.
Стандартные параметры:



 Photo