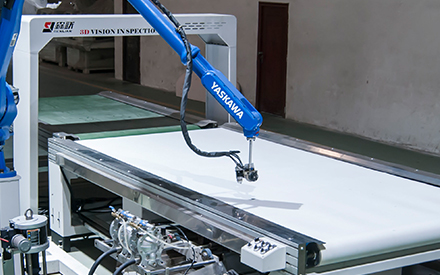
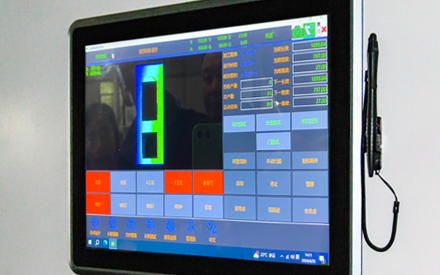
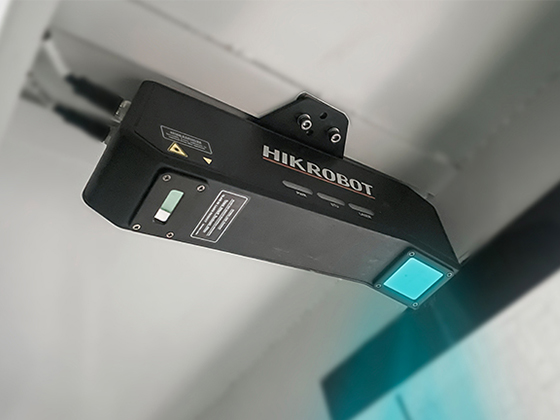
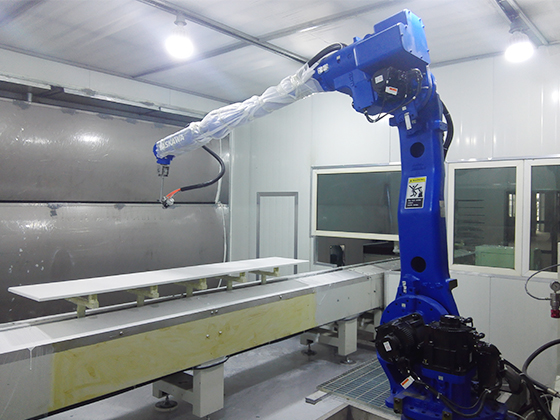
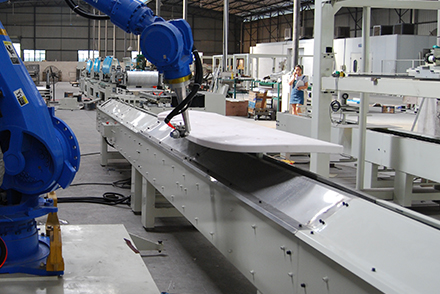
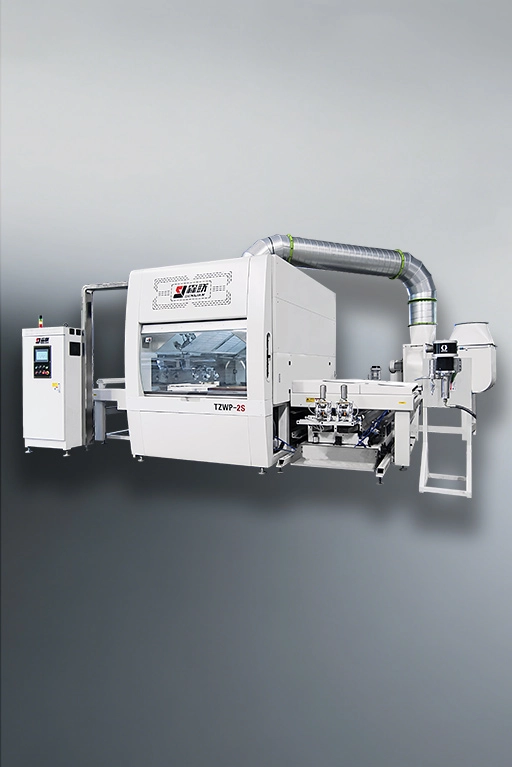
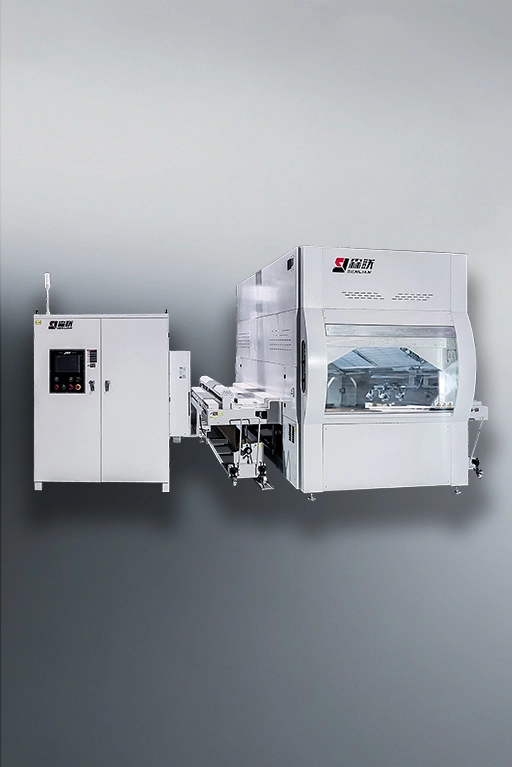
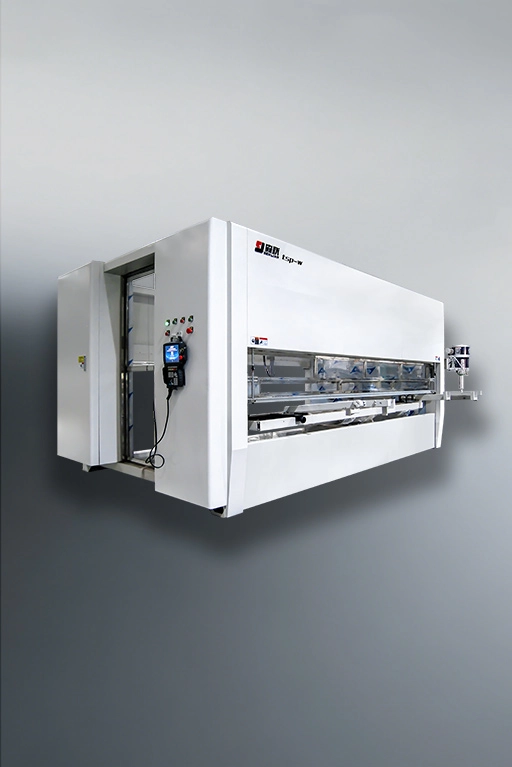
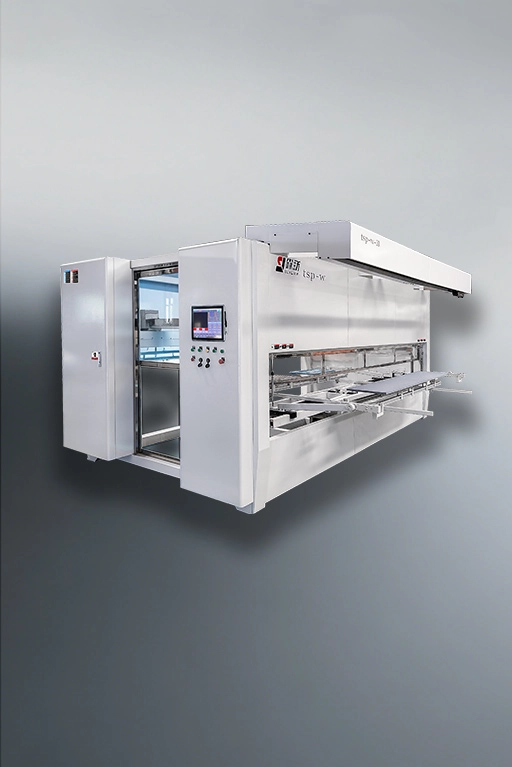
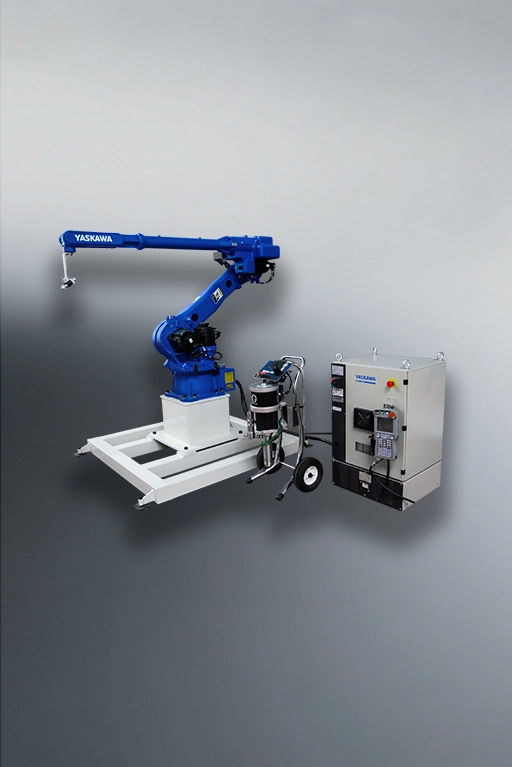
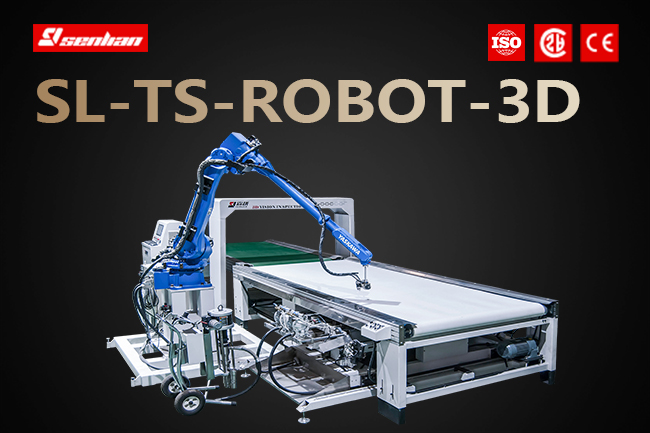
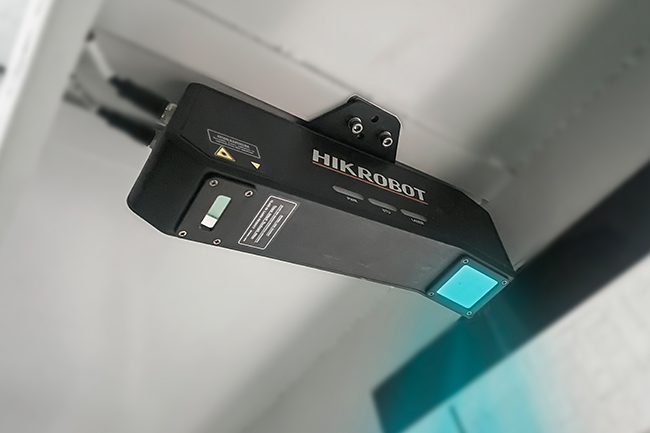
Робот для 3D-распыляющей покраски использует технологию с наведением зрения для определения геометрии заготовки перед распылением. Система визуализации HIKVISION фиксирует данные о контурах и положении, позволяя системе управления создавать путь покрытия на основе фактической формы каждой детали.
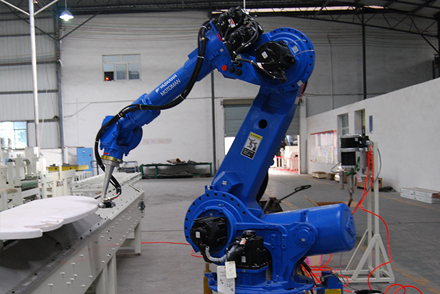
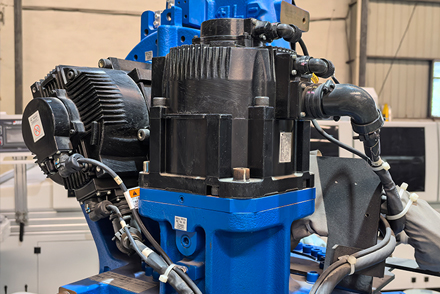
Шестиосевой рычаг Yaskawa перемещает распылитель под несколькими углами, позволяя роботизированную распылительную покраску для сложных и переменных изделий. Система не опирается на одну фиксированную траекторию, что делает её подходящей для изделий с разными формами и структурами поверхности.
Пусть визуальные данные формируют путь распыления
Различные профили заготовки, положения и структуры поверхности требуют гибкого планирования траектории для поддержания единообразных результатов покрытия. 3D-камера собирает геометрическую информацию в рабочей зоне, а система управления корректирует движение робота в соответствии с обнаруженным контуром.
Последовательность покрытия объединяет:
- 3D-визуализация для определения контуров и пространственного положения заготовки
- Автоматическая генерация путей на основе отсканированных геометрических данных
- Шестиосное движение для изогнутых, угловатых, углубленных и многогранных областей
- Программно управляемое расстояние распыления и ориентация оружия
- Гибкие производственные изменения без создания отдельного фиксированного пути для каждой заготовки
Этот роботизированный процесс распыляющей покраски подходит для производственных условий, где заготовки различаются по форме, а не следуют одному стандартному дизайну. Он позволяет распылению следовать реальной геометрии каждой детали во время работы.
Двигайте пульверизатор по сложной геометрии
Шестосевой рычаг обеспечивает гибкое движение вокруг заготовки. Пульверзатор может достигать краёв, боковых поверхностей, изогнутых срезов и трёхмерных деталей с разных направлений.
По сравнению с фиксированными методами распыления, робот для распыления корректирует движение в соответствии с формой заготовки. Это помогает поддерживать более равномерное покрытие покрытия на сложных участках, требующих нескольких углов распыления.
Система поддерживает нанесение покрытий на дерево, МДФ, стекло, керамику, металл, пластик и другие совместимые субстраты. Применяемые материалы включают УФ, ПУ, ПЭ, НК, АТР, водную краску, фторуглеродные покрытия, клей и другие совместимые покрытия.
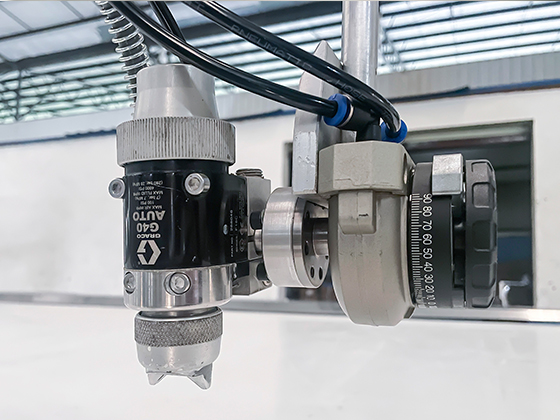
Контроль атомизации с помощью системы распыления GRACO
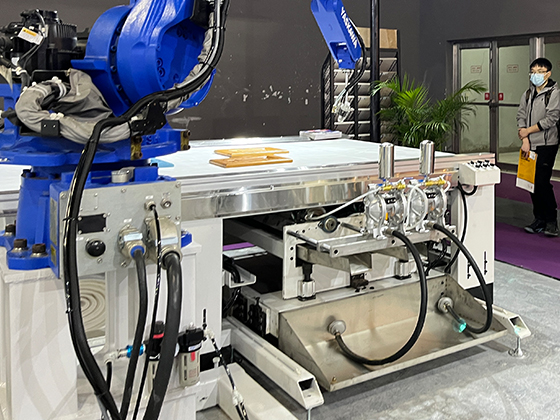
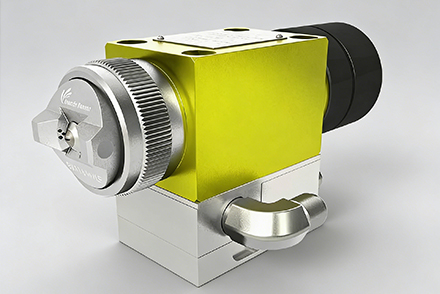
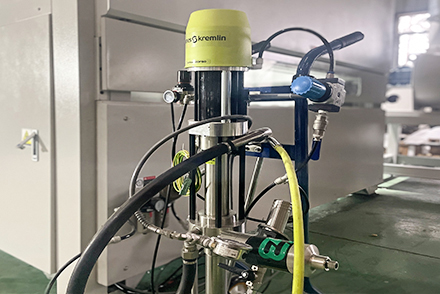
Распылительный блок интегрирует пистолет для смешивания воздуха среднего давления GRACO с насосом с поршнями 30:1. Распылитель сочетает давление покрытия и распыляющий воздух для создания контролируемого узора распыления.
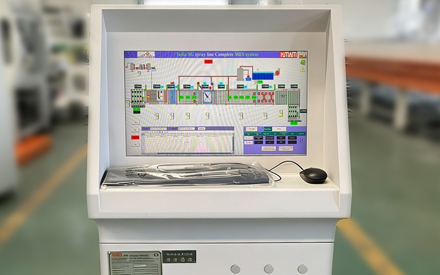
Насос поддерживает стабильное подачу покрытия во время движения робота. Координация между роботизированной системой распыляющей покраски и оборудованием для распыления синхронизирует положение распыления, путь движения и подачу покрытия на протяжении всего процесса.
Соедините роботизированное распыление с производственной линией
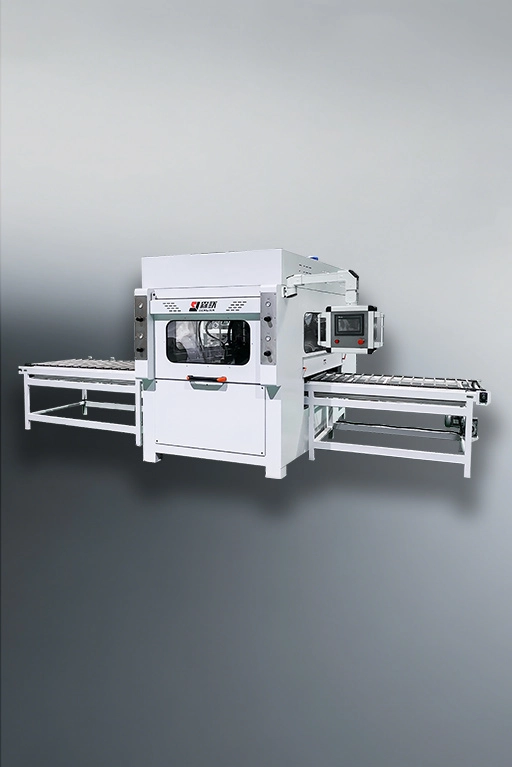
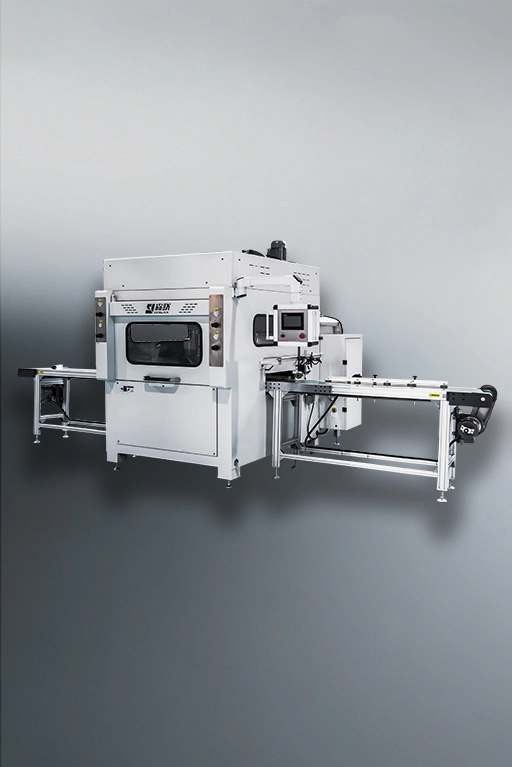
Робот для покраски может работать как независимый элемент покрытия или интегрироваться с более крупнымМашина для покраски с аэрозольнойсистемой.
Когда загрузка, распыление, выравнивание, сушка и обработка материалов объединены в один непрерывный процесс, роботизированная распылительная ячейка также может подключаться к автоматизированному устройствуЛиния покрытия.
Такая производственная схема позволяет сложным заготовкам проходить через каждый этап покрытия, обеспечивая стабильное обращение и повторяемую производительность распыления.
Стандартные параметры:



 Photo